Arduino CNC Shield V3.XX - 装配指南
这是一个帮助组装Arduino CNC Shield V3.XX的快速指南。
我们还有一个讨论论坛:http://forum.protoneer.co.nz/viewforum.php?f = 6
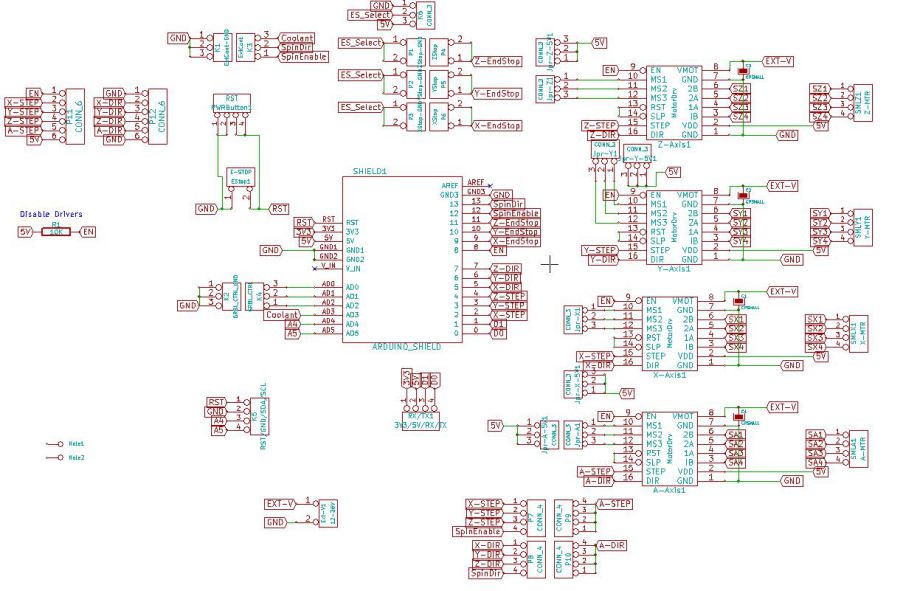
内容:
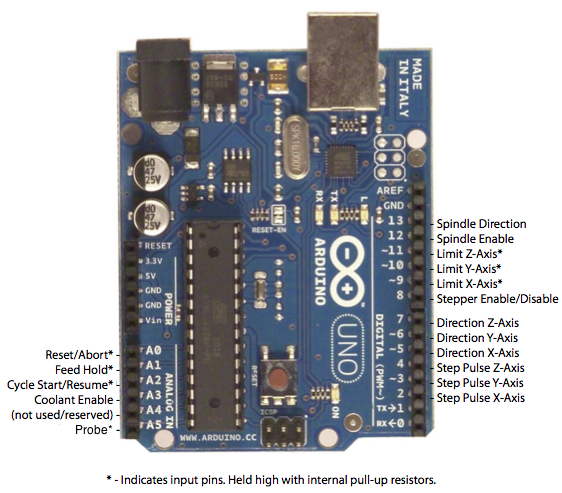
对于Grbl v0.9和v1.1 +默认版本:(注意:Z-limit在D12上,主轴使能引脚在D11上使用硬件PWM。)

对于禁用可变主轴的Grbl v0.8和v0.9 +,Z-limit移至D11,主轴启用至D12。这通常是为了在旧电路板上向后兼容。
对于激光模式,使用的引脚与主轴(PIN 11)相同。
首先,要将步进电机连接到Grbl,您需要一些步进电机驱动器来为步进电源供电,并将驱动器输入连接到Arduino控制器引脚。有许多驱动程序可以做到这一点,可以完全预制,部分预制或完全DIY。页面下方有一些例子。步进驱动器需要将步进器使能引脚(D8)共用到各自的使能引脚,而方向和步进脉冲引脚(D2-D7)需要连接到驱动器上各自的引脚。只需确保所有驱动器和Arduino共用一个接地点(用电机驱动器电源接地的星形)。这是您开始使用所需的全部内容。
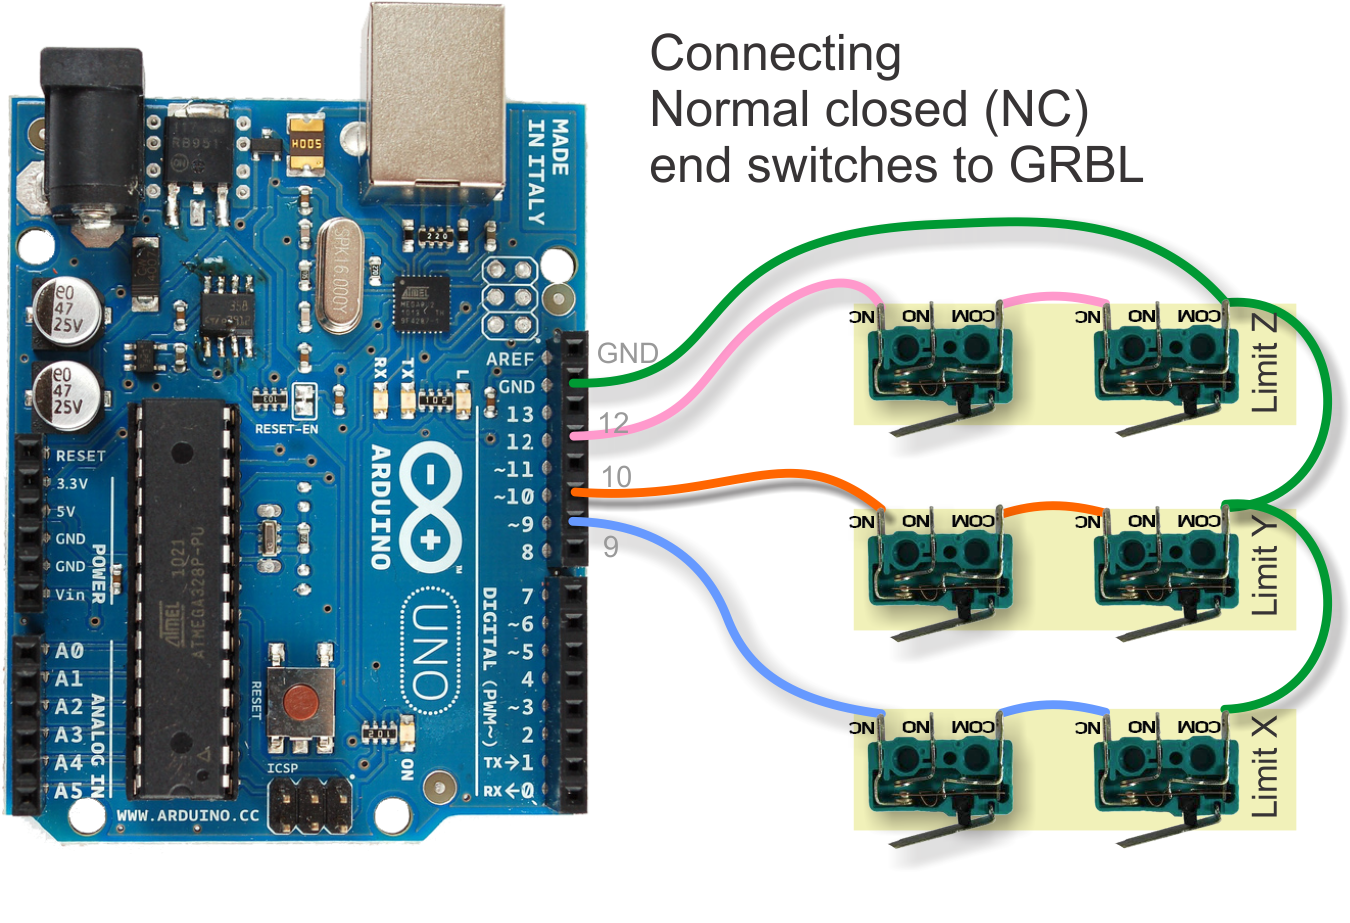
之后,一旦您确定已准备好或想要启用归位和/或硬限制,您就需要将常开限位开关连接到每个限位引脚(D9,D10和D12)。归位和硬限制使用相同的开关。这些限位引脚已通过内部上拉电阻保持高电平,因此您只需将它们接地即可。因此,当您关闭开关时,开关会将限位引脚拉至地。如果您想在轴的行程两端都安装硬限位开关,只需将两个限位开关与轴限位销和地并联。在尝试执行归位循环之前,请确保已安装开关,并确保采用良好的接线方法以最大限度地减少输入引脚上的外部电噪声。
在Grbl v0.8及更高版本中,有循环启动,进给保持和复位运行时命令的引脚,因此您可以在机器上安装物理控制按钮。就像限位引脚一样,这些引脚通过内部上拉电阻保持高电平,因此您只需将常开开关连接到每个引脚和地。再次确保您采用良好的接线方法,以尽量减少输入引脚上的外部电噪声。
如果您需要主轴或冷却液控制,Grbl会根据您发送给Grbl的G代码命令将这些输出引脚(D13,A3)切换为高或低。使用v0.9 +和可变主轴PWM时,D11引脚将根据主轴速度G代码命令输出0V至5V的电压范围。在这种情况下,0V表示主轴关闭。由于这些引脚都取决于它们的使用方式,因此我们将留给您确定如何控制和使用这些引脚。您还可以破解主轴和冷却液控制源文件,轻松改变它们的工作方式,然后通过Arduino IDE编译和上传修改后的Grbl。
第一步是将电源线(或保险丝)和10K(R1)电阻器焊接到位。(版本3.03及更高版本不再需要Power Wire。)

重置按钮是下一个。

大多数装配工作是将提供的插头销焊接到位。对我来说,最简单的方法是从一侧的引脚开始,然后在另一侧工作。通过这样做,电路板将倾斜到一侧,迫使您正在工作的下一个引脚一直插入电路板(准备焊接到位)。

由于所需电容器的高度,我们决定使用步进驱动器下方的所有空间水平安装它们。这也使电容器与步进驱动器之间留下更大的间隙,从而实现更多通风。
通过将电容器引线弯曲90度来水平安装电容器。

然后将它们焊接到位,确保正极引线位于“+”侧。电容器通常标有“ - ”表示接地/负极引线。

在将步进驱动器接头焊接到位之前,可能更容易将Arduino接头焊接到位。我通常是将标头插入Arduino板,然后将屏蔽层放在它们上面,然后再焊接到位。这可确保标题始终对齐且笔直。

最后一位是Solder the Stepper驱动程序头。我使用与Arduino Board相同的原理来对齐Stepper Driver标题。


最后但并非最不重要的是安装螺丝端子用于电源。

警告
Arduino CNC Shield支持高达36V的电源。这并不意味着所有Pololu Stepper驱动程序都可以运行那么高。A4988驱动器不是设计为在36V下运行,并且在第一次在该电压下启动时会爆炸。36V适用于Pololu DRV8825等驱动器,可在+ 36V电压下运行。
第一次运行
为了确保所有部件都能正常运行,我们需要通过飞行前检查清单。
飞行前检查表
目视检查新板上的所有焊接点。
将屏蔽插入带有预安装GRBL固件副本的Arduino板。
Pololu步进驱动程序需要调整,最好通过Pololu.com上的在线手册 阅读
单独测试每个步进控制器插座至关重要。
确保外部高压电源未上电或已连接
将步进电机连接到要测试的步进控制器插座。这非常重要,因为Pololu Stepper驱动器旨在提升电流,直到达到所需的电流。如果没有连接步进电机,则无需消耗电流,如果在过程中过热,最终可能会损坏步进驱动器。
接下来,安装步进电机驱动器确保了 使能引脚 上的驱动程序与在屏蔽使能引脚对准。
将外部电源连接到屏蔽,确保以正确的方式连接电源。 如果没有以正确的方式连接,可能会损坏屏蔽,步进电机驱动器和Arduino板。
将g-Code发送到您正在测试的Axis。如果一切正常,步进电机应该移动。(GCode示例:“G1 X5?或”G1 X0?或“G1 Y5?”)
使用相同的步进驱动程序对每个轴重复上述过程。(使用一个驱动程序进行测试可以降低同时损坏多个步进驱动程序的风险。)
完成上述所有操作后,连接所有驱动程序并启动系统。
提示和信息
启用步进驱动器后,它们会产生有趣的振动噪音。这个是正常的。有关更多详细信息,请查看此 Wiki页面(Chopper Drivers)。
步进驱动器会变热,如果要长时间使用,需要冷却。建议使用小型散热器和排风扇。
有额外的步进驱动程序总是很方便。
一些步进驱动器具有热保护功能,如果温度升高则会切断。这是一个很好的迹象,表明他们需要冷却或者他们过度供电。
跳线设置
跳线用于配置第4轴,微步进和停止配置。
接下来的几节将介绍它是如何完成的。
第四轴配置
使用两个跳线,第4轴可以配置为克隆X或Y或Z轴。通过使用数字引脚12作为步进信号,数字引脚13作为方向信号,它也可以作为单独的轴运行。(GRBL目前仅支持3轴)
克隆X轴到第4步进驱动器(标记为A)

克隆Y轴到第4步进驱动器(标记为A)

克隆Z轴到第4步进驱动器(标记为A)

使用D12和D13驱动第4步进驱动器(标记为A)

结束停止配置
默认情况下,GRBL配置为在最终停止变为低电平时触发警报(接地)。在论坛上,这已经引起了很多争议,一些人要求有积极的高端止损。图中的跳线提供了两种选择。(要在GRBL上使用默认设置运行,跳线需要像下图中的左侧屏蔽一样连接)(此跳线仅在版本3.02中引入)

终点开关是标准的“常开”开关。当末端停止引脚接地时(当使用默认GRBL设置进行设置时),将激活结束停止。

为每个轴配置微步进
每个轴有3个跳线,可以设置为配置轴的微步进。

在下表中,High表示跳线是插入的,Low表示没有插入跳线。
Pololu A4988步进驱动器配置:
| MS0 | MS1 | MS2 | 微步分辨率 |
|---|---|---|---|
| 低 | 低 | 低 | 全程 |
| 高 | 低 | 低 | 半步 |
| 低 | 高 | 低 | 第四步 |
| 高 | 高 | 低 | 第八步 |
| 高 | 高 | 高 | 第十六步 |
Pololu DRV8825步进驱动器配置:
| MODE0 | MODE1 | MODE2 | 微步分辨率 |
|---|---|---|---|
| 低 | 低 | 低 | 全程 |
| 高 | 低 | 低 | 半步 |
| 低 | 高 | 低 | 1/4步 |
| 高 | 高 | 低 | 1/8步 |
| 低 | 低 | 高 | 1/16步 |
| 高 | 低 | 高 | 1/32步 |
| 低 | 高 | 高 | 1/32步 |
| 高 | 高 | 高 | 1/32步 |
全微步进示例(所有轴插入所有3个跳线):

 支付宝打赏
 微信打赏